BaiduがApollo Worldを初披露、ワールドモデルを無人運転の「試験官」に:開発者は何を測るべきか
Baiduは11月3日、深圳で開催されたAI Day・Apollo専用セッションでワールドモデルApollo Worldを初めて披露し、因果性、相互作用性、物理的正確性、持続性、リアルタイム性からなる「2+3」基準を提示した。同モデルはルオボー・クアイパオのグローバル試験に用いたとしている。本稿は報道された事実と推論を区別し、シミュレーション基盤、受け入れ基準、リアルタイム予算の3層について条件付きの判断を示す。
主な変更
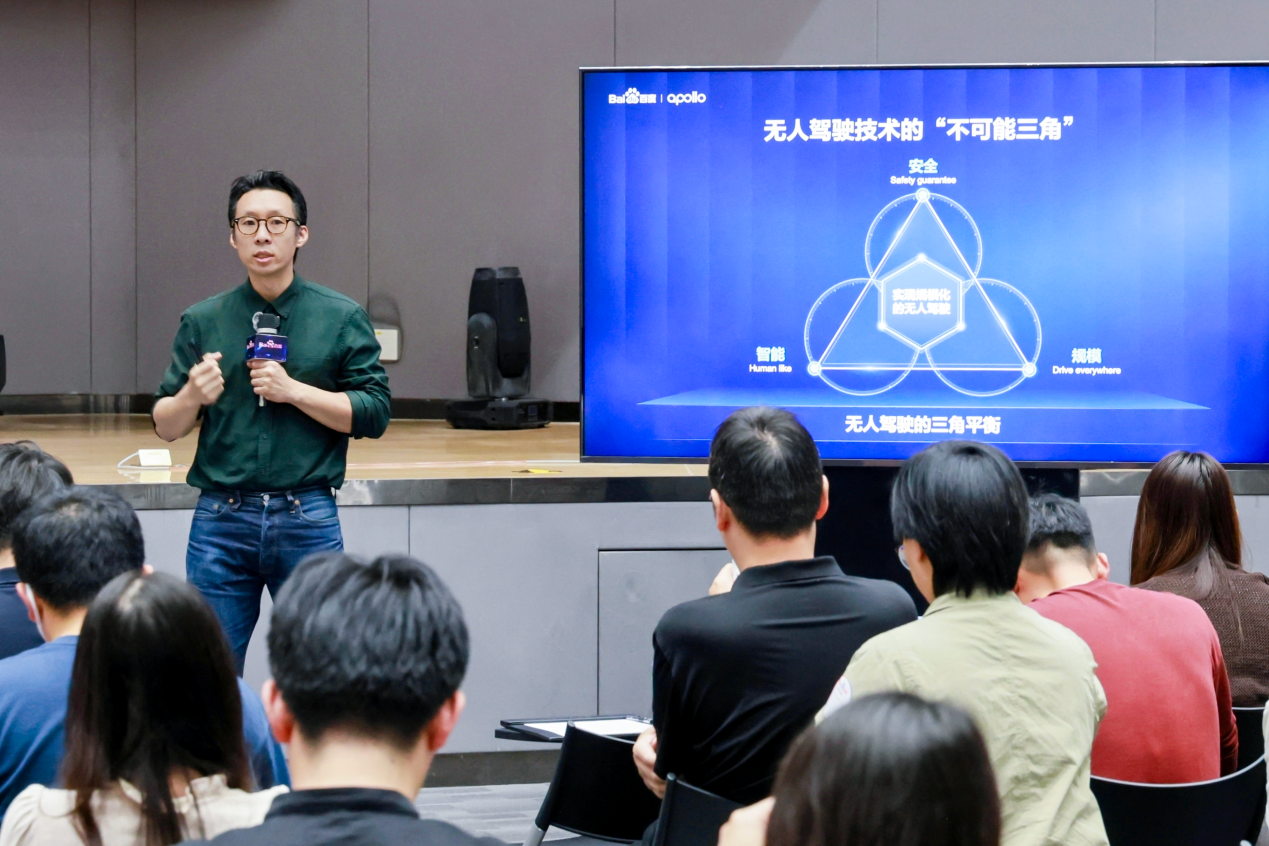
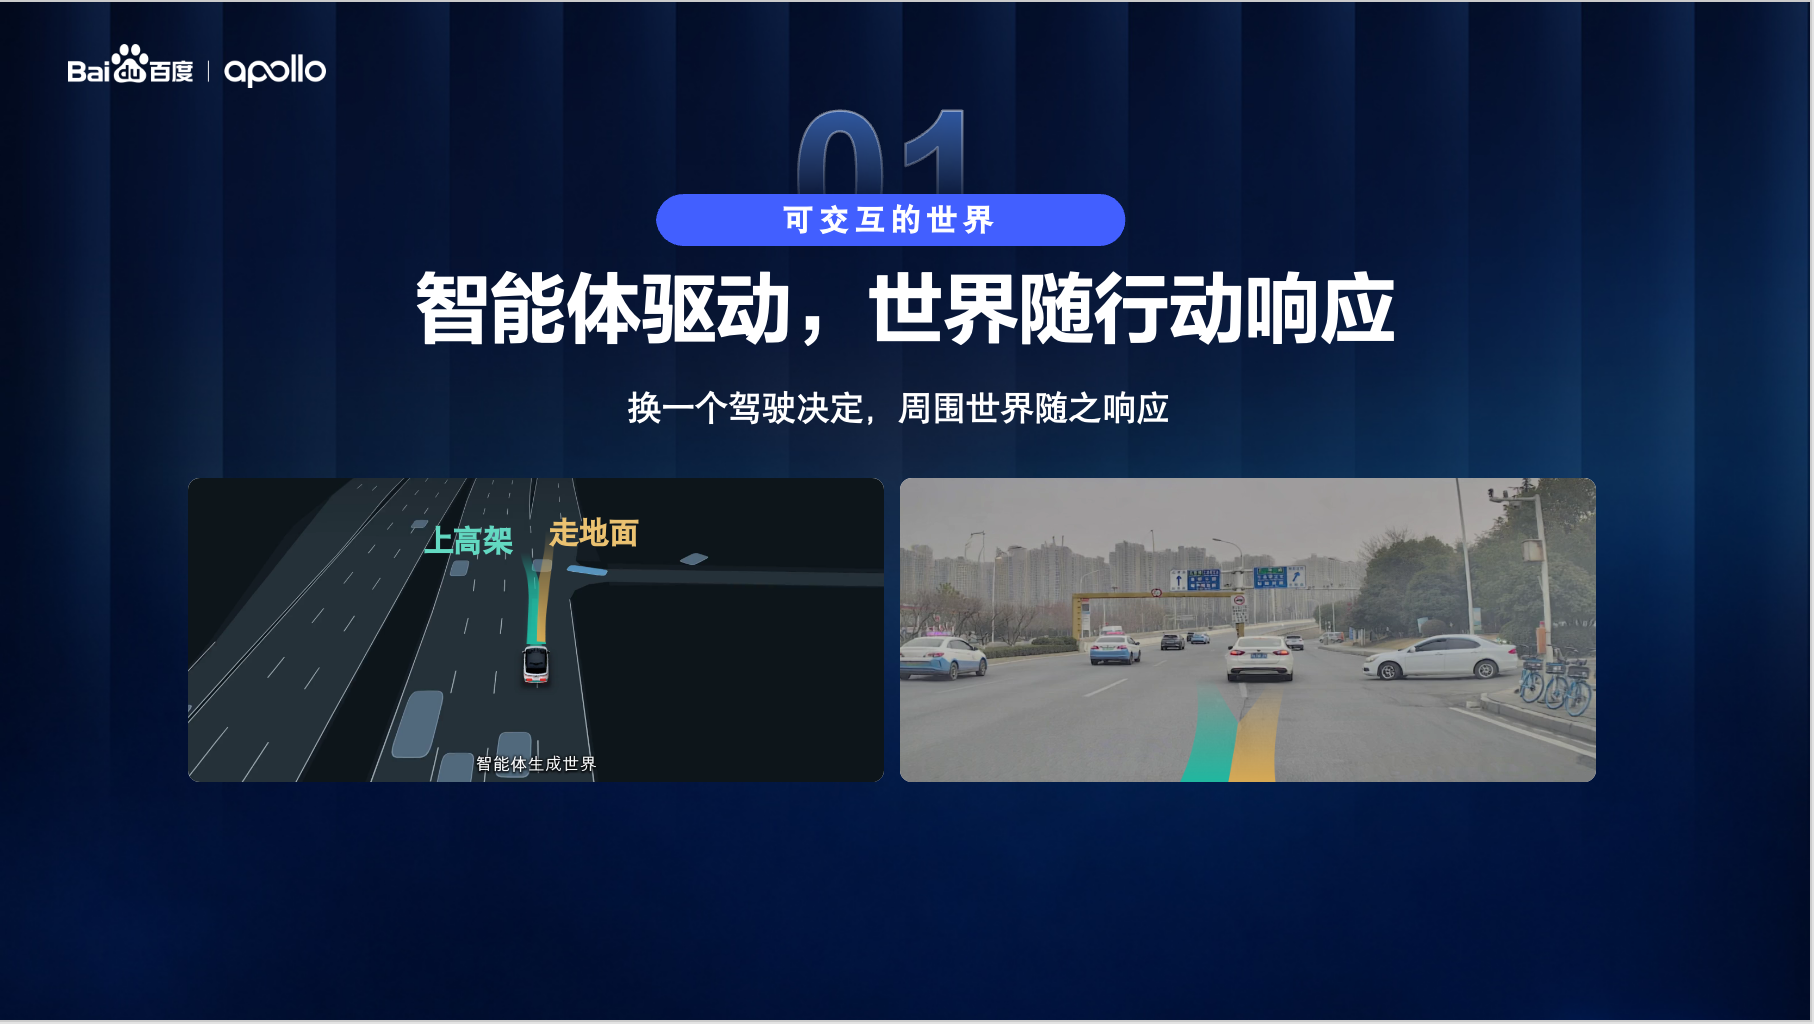
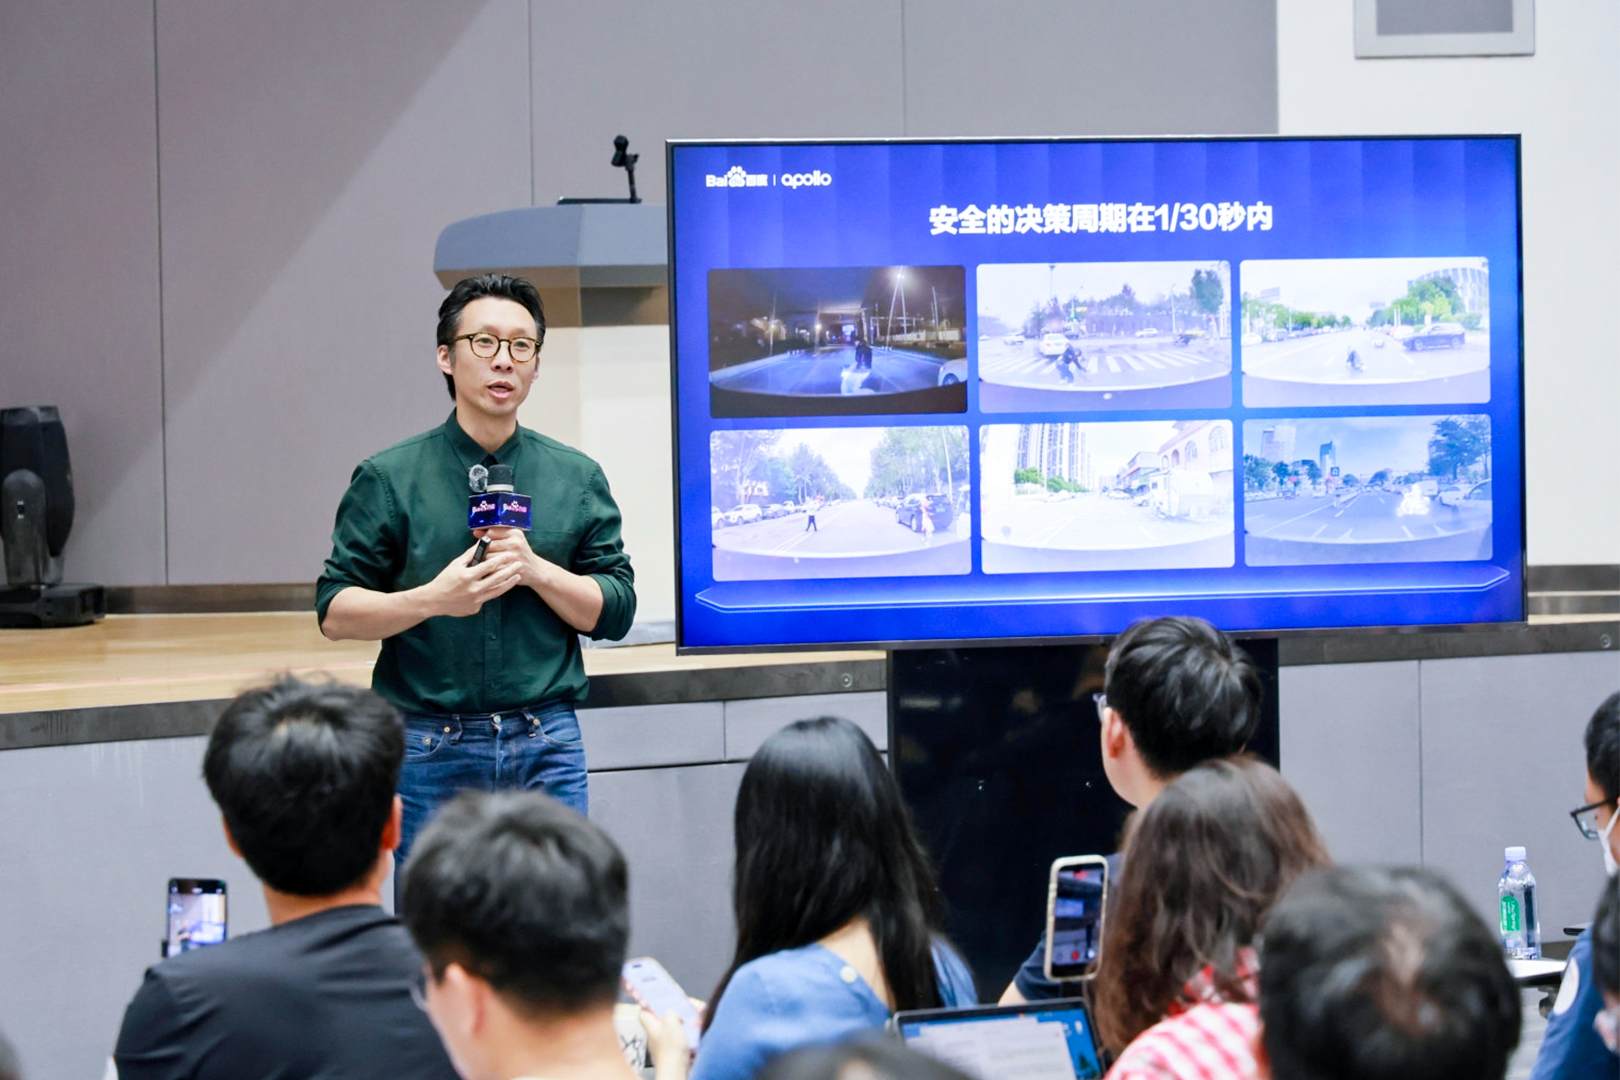
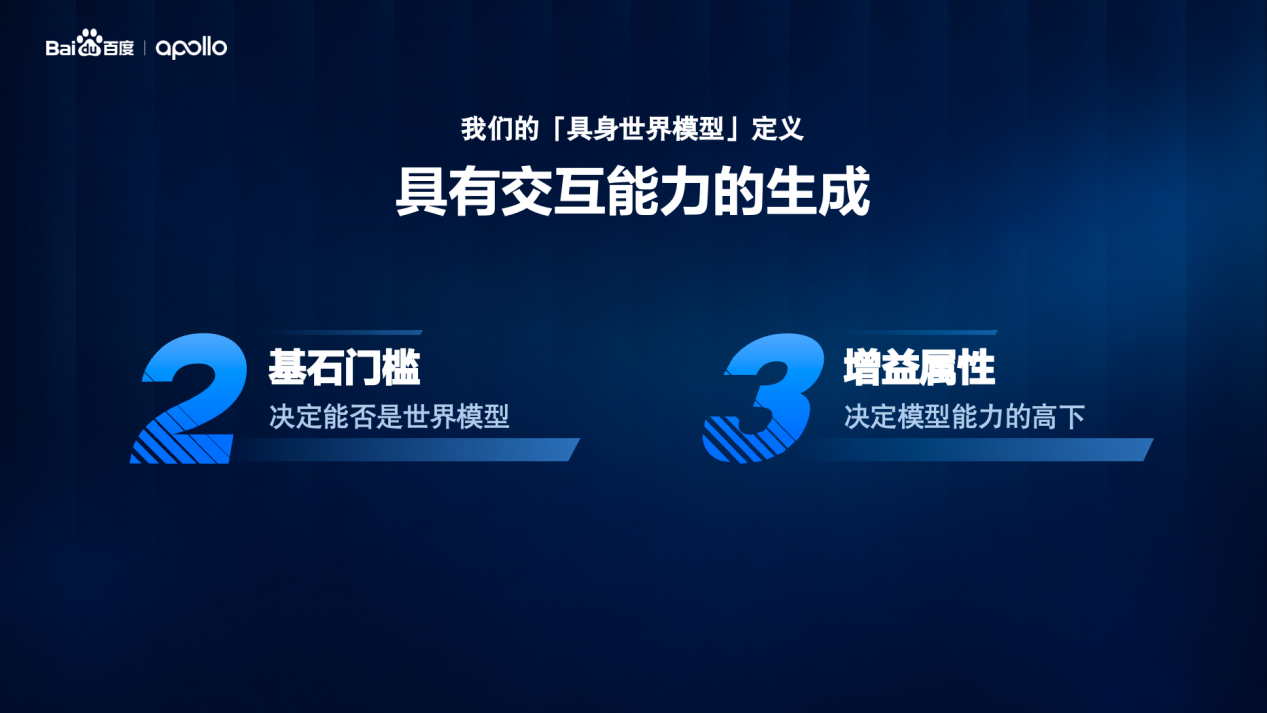
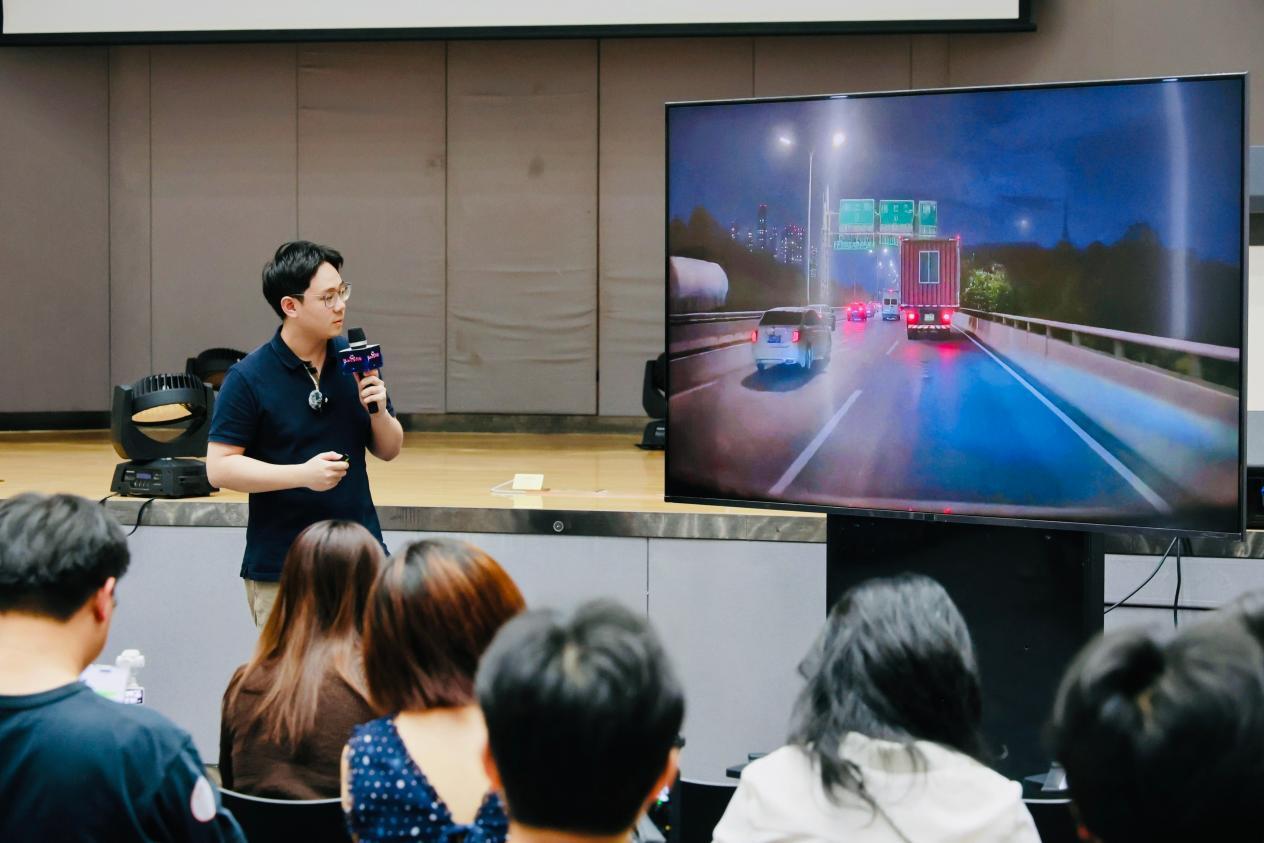
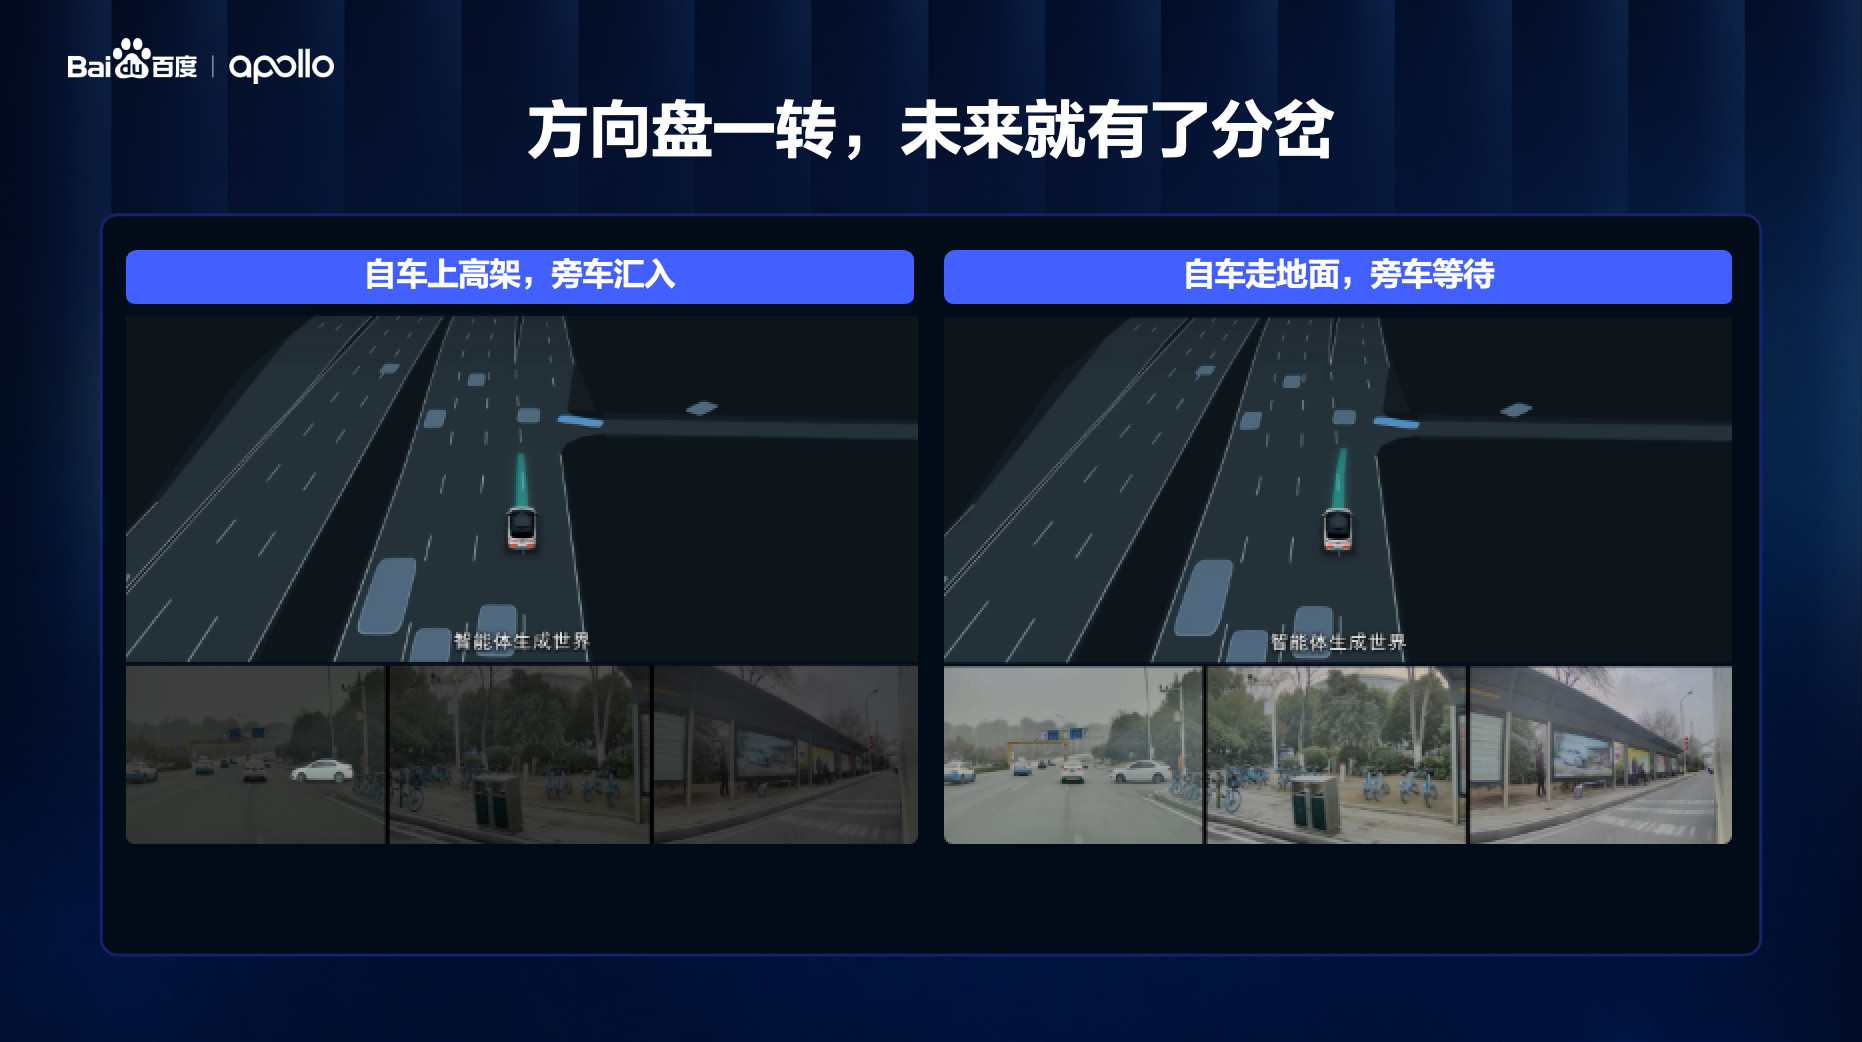
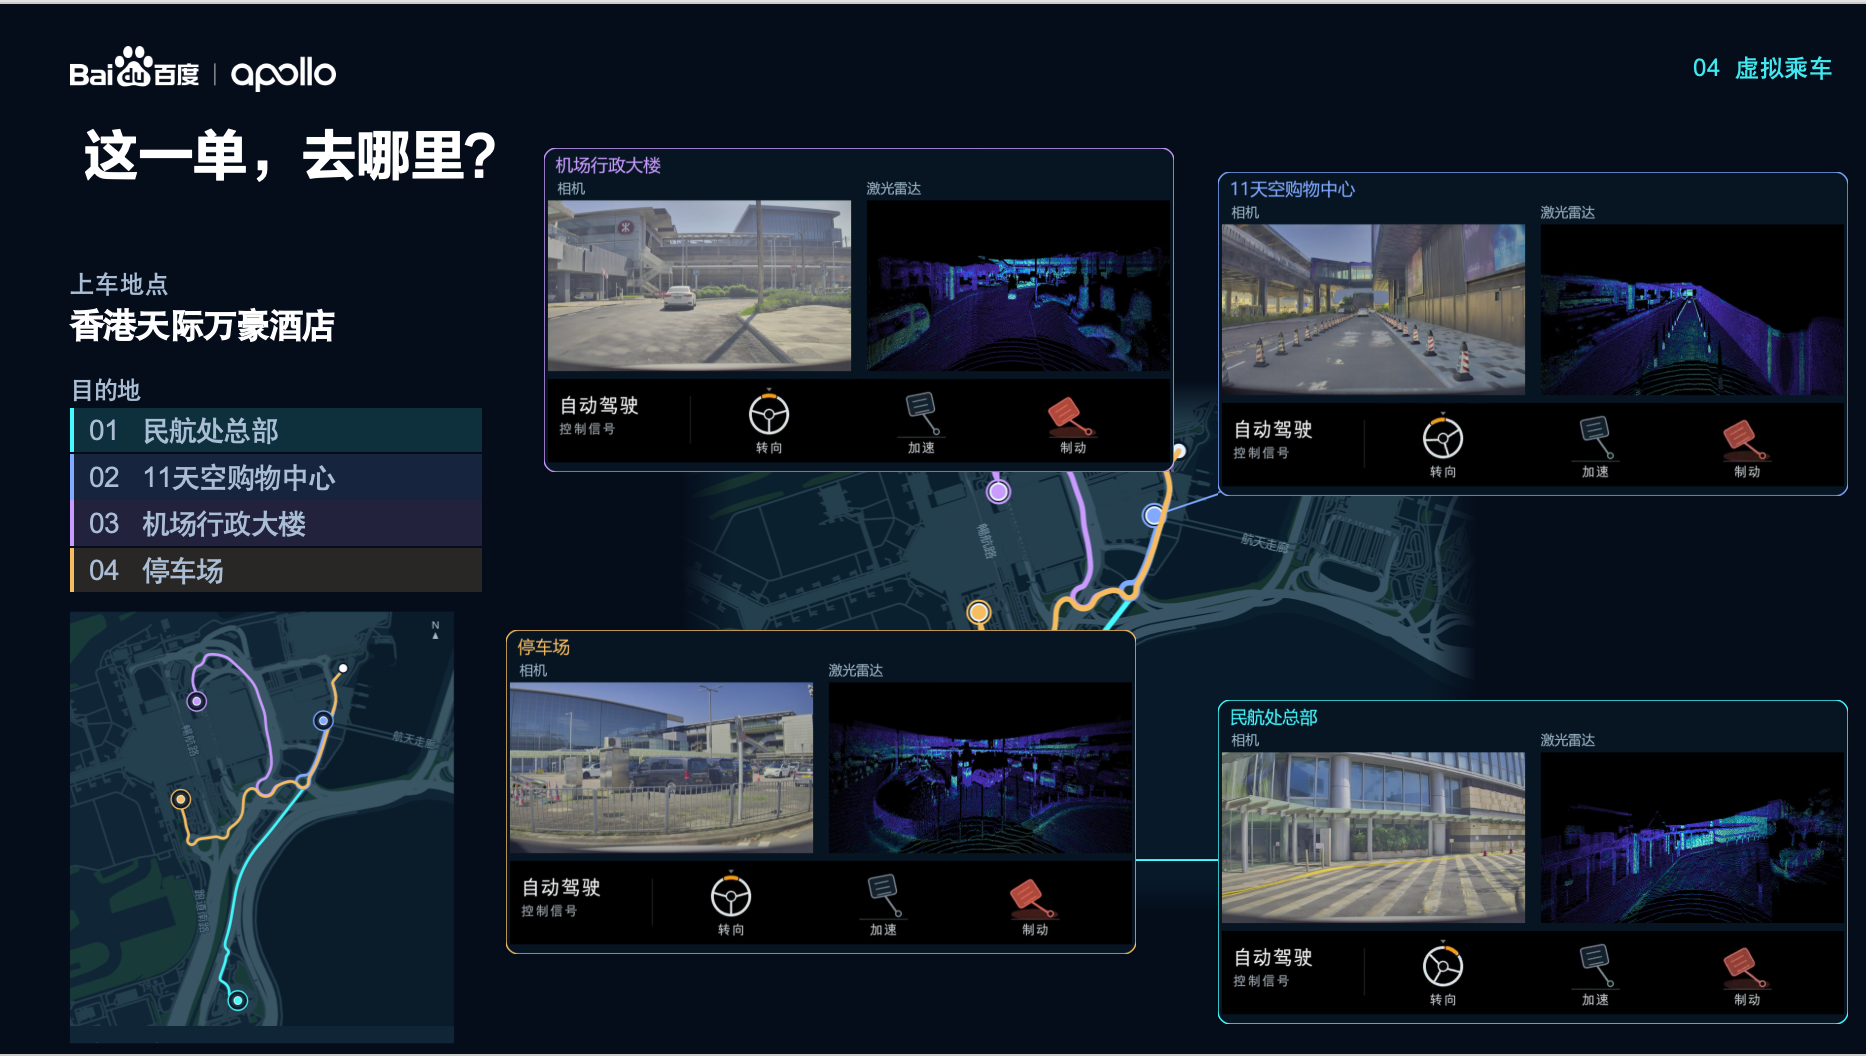
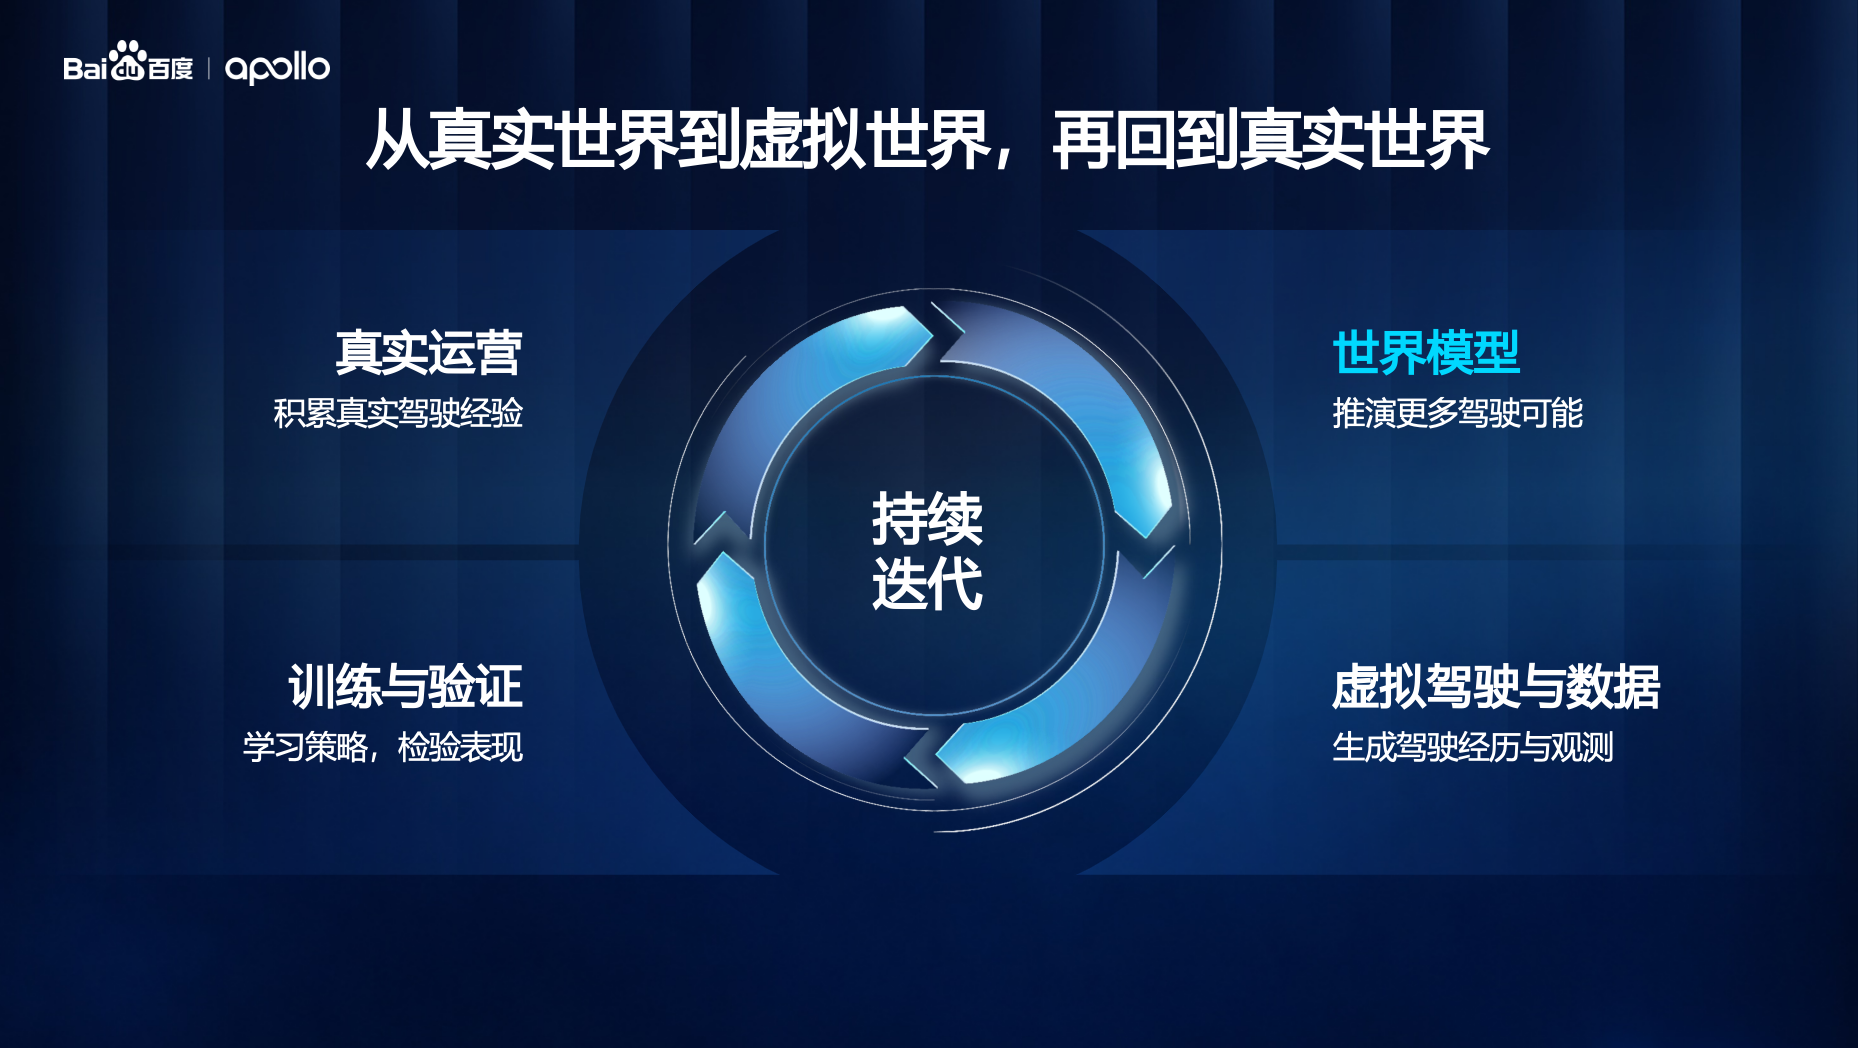
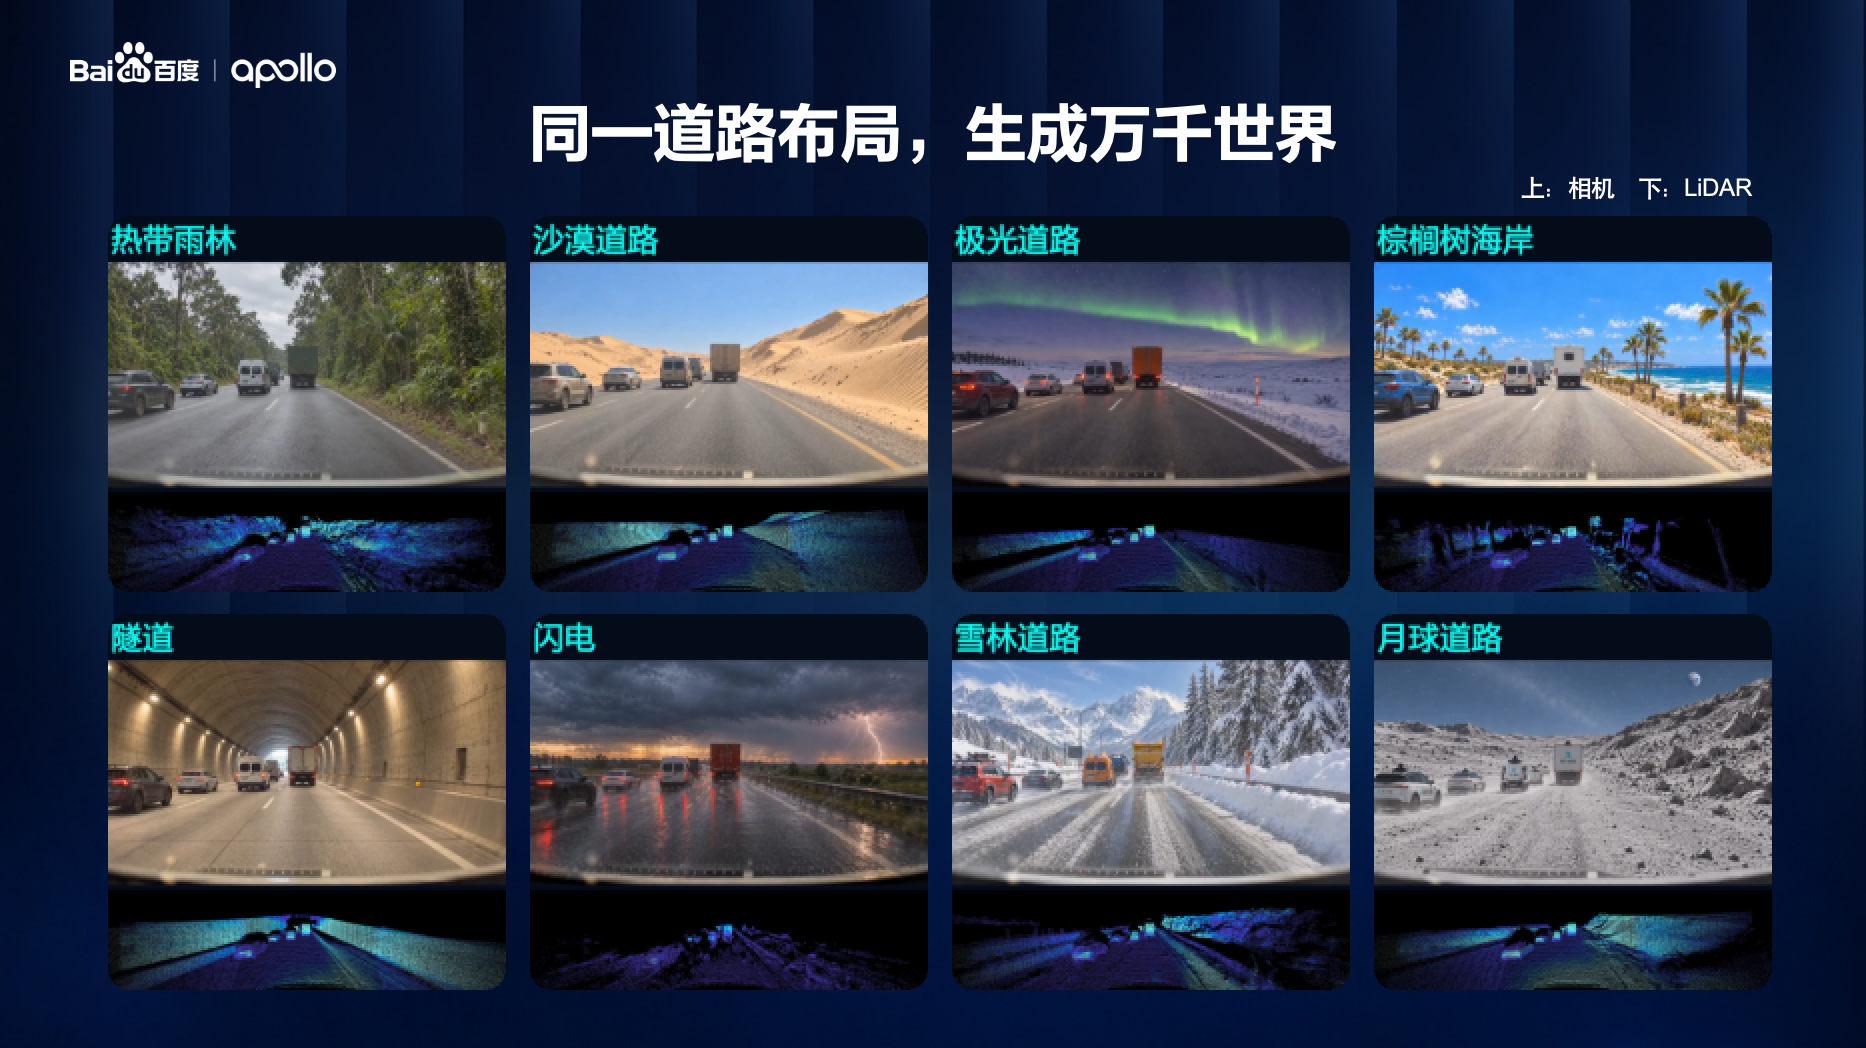
InfoQ中国語版の報道によると、11月3日、Baiduは深圳で開催したAI Day・Apollo専用セッションで、フィジカルAI向けのワールドモデルApollo Worldを初めて披露し、ワールドモデルの「2+3」判断基準を提示した。「2」は2つの基礎要件だ。因果性は、モデルが時間の一方向性に従い、現在の状態から次の瞬間を推論することを求め、映像を寄せ集めて過去を逆算するのではない。相互作用性は、外部から注入された行動が未来の世界状態を変えられることを求める。「3」は3つの上位指標で、物理的正確性、長時間実行時の持続性(物体や細部がドリフトするかどうか)、シナリオの複雑さが増しても推論時間がそれに伴って増えないリアルタイム性である。Baidu IDGのチーフアーキテクト王亮氏は、ワールドモデルは動画を生成する「絵師」にとどまらず、無人運転の安全性を検証する「試験官」になるべきだと述べた。報道は、開放道路での安全判断サイクルを1/30秒以内に収める必要があるとしている。Apollo World責任者の楊沢氏は、仮想都市の車両や歩行者をすべて意思決定と相互作用の能力を持つエージェントとしてモデル化し、カメラやLiDARなどのマルチモーダル観測をリアルタイムに生成して車両側が直接知覚できるようにし、任意の出発地と目的地の間で配車依頼の受注、乗客の乗車から目的地到着までの完全な行程クローズドループを実行できると説明した。これは孤立したシナリオの模擬ではない。報道によれば、同モデルはすでにルオボー・クアイパオのグローバル試験・検証に使われており、その技術スタックはロボットなどフィジカルAIの場面にも展開できる。
開発者への影響
多くの開発者にとって、このニュースで実行に移せる部分は「呼び出せるモデルが1つ増えた」ことではなく、ワールドモデルを「見た目」の問題から測定可能な工学の問題へと分解した点にある。報道は、Apollo WorldがBaidu自身のエンドツーエンド無人運転の訓練と検証に供されるもので、公開インターフェースや重みは示されていないと明言している。したがって、短期的には誰のAPI選定リストも変えない。ただし、それが提示する基準はシミュレーションと評価の工程に浸透していく。もし「複雑さが増しても推論時間が増えない」ことがハード指標とされるなら、ワールドモデルがクローズドループシミュレーションに入れるかどうかの明確な参入条件ができる。もし「交通参加者が反応するエージェントである」ことが受け入れられるなら、ログ再生ベースの評価はカバレッジの盲点を露呈する。エンボディドAI、自動運転シミュレーション、合成データパイプラインに取り組むチームにとって、この分解はそのまま社内レビュー表として借用できる。逆に、指標は評価される側が自ら提示しているため、どうしても得意な方向に偏る。物理的正確性と持続性はまさに定量化が最も難しく、そのまま流用すると「一見完備しているが、実際には差を測れない」受け入れチェックリストになりやすい。
導入と評価の提案
報道にある3種類の変化ごとに1つの意思決定を対応させ、事前に判断基準を明記することを勧める。第一に、相互作用する参加者。報道は他の交通参加者が意思決定と相互作用の能力を持つとしている。決めるべきは、シミュレーション基盤をログ再生から相互作用型エージェントへアップグレードするかどうかだ。前提は、対象とする故障モード自体が駆け引き(無保護の右左折、合流、譲り)に依存し、かつ比較可能な再生ベースラインがすでにあることだ。判断基準は、同じシナリオ群で2つのモードをそれぞれ実行し、100kmあたりの衝突件数とヒヤリハット件数、自車が長時間停止したり繰り返し試行したりする割合を比較すること。相互作用モードで露呈する故障が明らかに多く、その方向が実車のテイクオーバー記録と一致する場合に限り、アップグレードは成立する。第二に、完全な行程のクローズドループ。報道は孤立したシナリオではなく、区間をまたぐ連続タスクを強調している。決めるべきは、受け入れ基準を単一シナリオの合格率から連続行程の完遂率へ変えるかどうかだ。前提は、システムがエンドツーエンドで、誤差が時間とともに蓄積すること。判断基準は、数十kmから100km超の仮想行程を単位に完遂率とテイクオーバー回数を集計し、区間ごとに分割して回帰を行い、誤差が蓄積し始める位置を特定することだ。単一シナリオのスコアが上がっても連続行程の完遂率が動かなければ、指標が本当の問題を捉えていないことになる。第三に、リアルタイム予算。報道は「複雑さの増加が推論時間に影響しない」ことを指標に挙げている。決めるべきは、ワールドモデルをクローズドループに入れるか、オフラインのデータ拡張だけに使うかだ。前提はクローズドループシミュレーションとハードウェア・イン・ザ・ループ。判断基準は、エージェント数とセンサーのモダリティを増やしながらp99の1ステップ遅延を測ることであり、判断サイクルの予算を超えたら、シナリオの複雑さを制限するかオフラインに戻さなければならない。そうでなければクローズドループの結論自体が信頼できない。さらに、報道は長時間実行時のドリフトを別項目として挙げている。1回のロールアウトに時間上限を設け、シミュレーション時間を横軸に、同じ参加者群の同一性と幾何学的整合性を観察し、閾値を超えたらリセットすることを勧める。以上はすべて報道に基づく条件付きの提案であり、Baiduが開示した手法ではない。
制限と未確認事項
Apollo Worldは現在、KimiSeekのモデルカタログにない。報道も公開API、オープンウェイト、ライセンス条件のいずれにも言及していない。これはBaidu内部の訓練・検証設備であり、将来外部向けにインターフェースを提供する場合の可用性、条件、課金はすべてBaidu側の判断による。報道はワールドモデルの忠実度、遅延、ドリフトなどの定量結果を一切示していない。記事中の「1日10万km走行」「実際の道路試験車が約3年間連続試験したのに相当」は業界関係者の分析として示されたもので、Baiduの実測値ではなく、アナロジーであって測定ではない。仮想走行距離を実際の安全性に変換できるかについて、報道はベンダー側のクローズドループの説明を示すだけで、独立したsim-to-real検証データは示していない。いわゆる「2+3」は提案側が独自に定めた枠組みであり、受け入れ表に使うと偏りのリスクがある。物理的正確性と持続性には操作可能な閾値がない。「エンドツーエンドの完全無人運営が100万km超」「中国で唯一、エンドツーエンド技術でL4を大規模に運行」などはすべて企業側の表現で、第三者による確認は見当たらない。ロボットなどへの展開は技術スタックが「拡張可能」と説明されているだけで、すでに示された能力ではない。記事が引用するフィジカルAI市場規模の予測は第三者調査機関によるもので、モデル能力とは直接関係しない。
元の報道の図版