KyutaiがCADRE動画自己符号化器を発表:ワールドモデルの動作遅延を230ミリ秒未満に短縮、重みは商用利用禁止
MarkTechPostが2026年10月23日に報じたところによると、Kyutaiは因果拡散表現自己符号化器CADREを発表した。論文によれば、そのワールドモデルは単一のH100上で20 fpsで動作し、185〜216ミリ秒で応答する。コードはMITだが、Hugging Face上の重みはCC BY-NC 4.0で商用利用を排除しており、情報源はロボット操作の動作追従などの弱点も挙げている。
主な変更
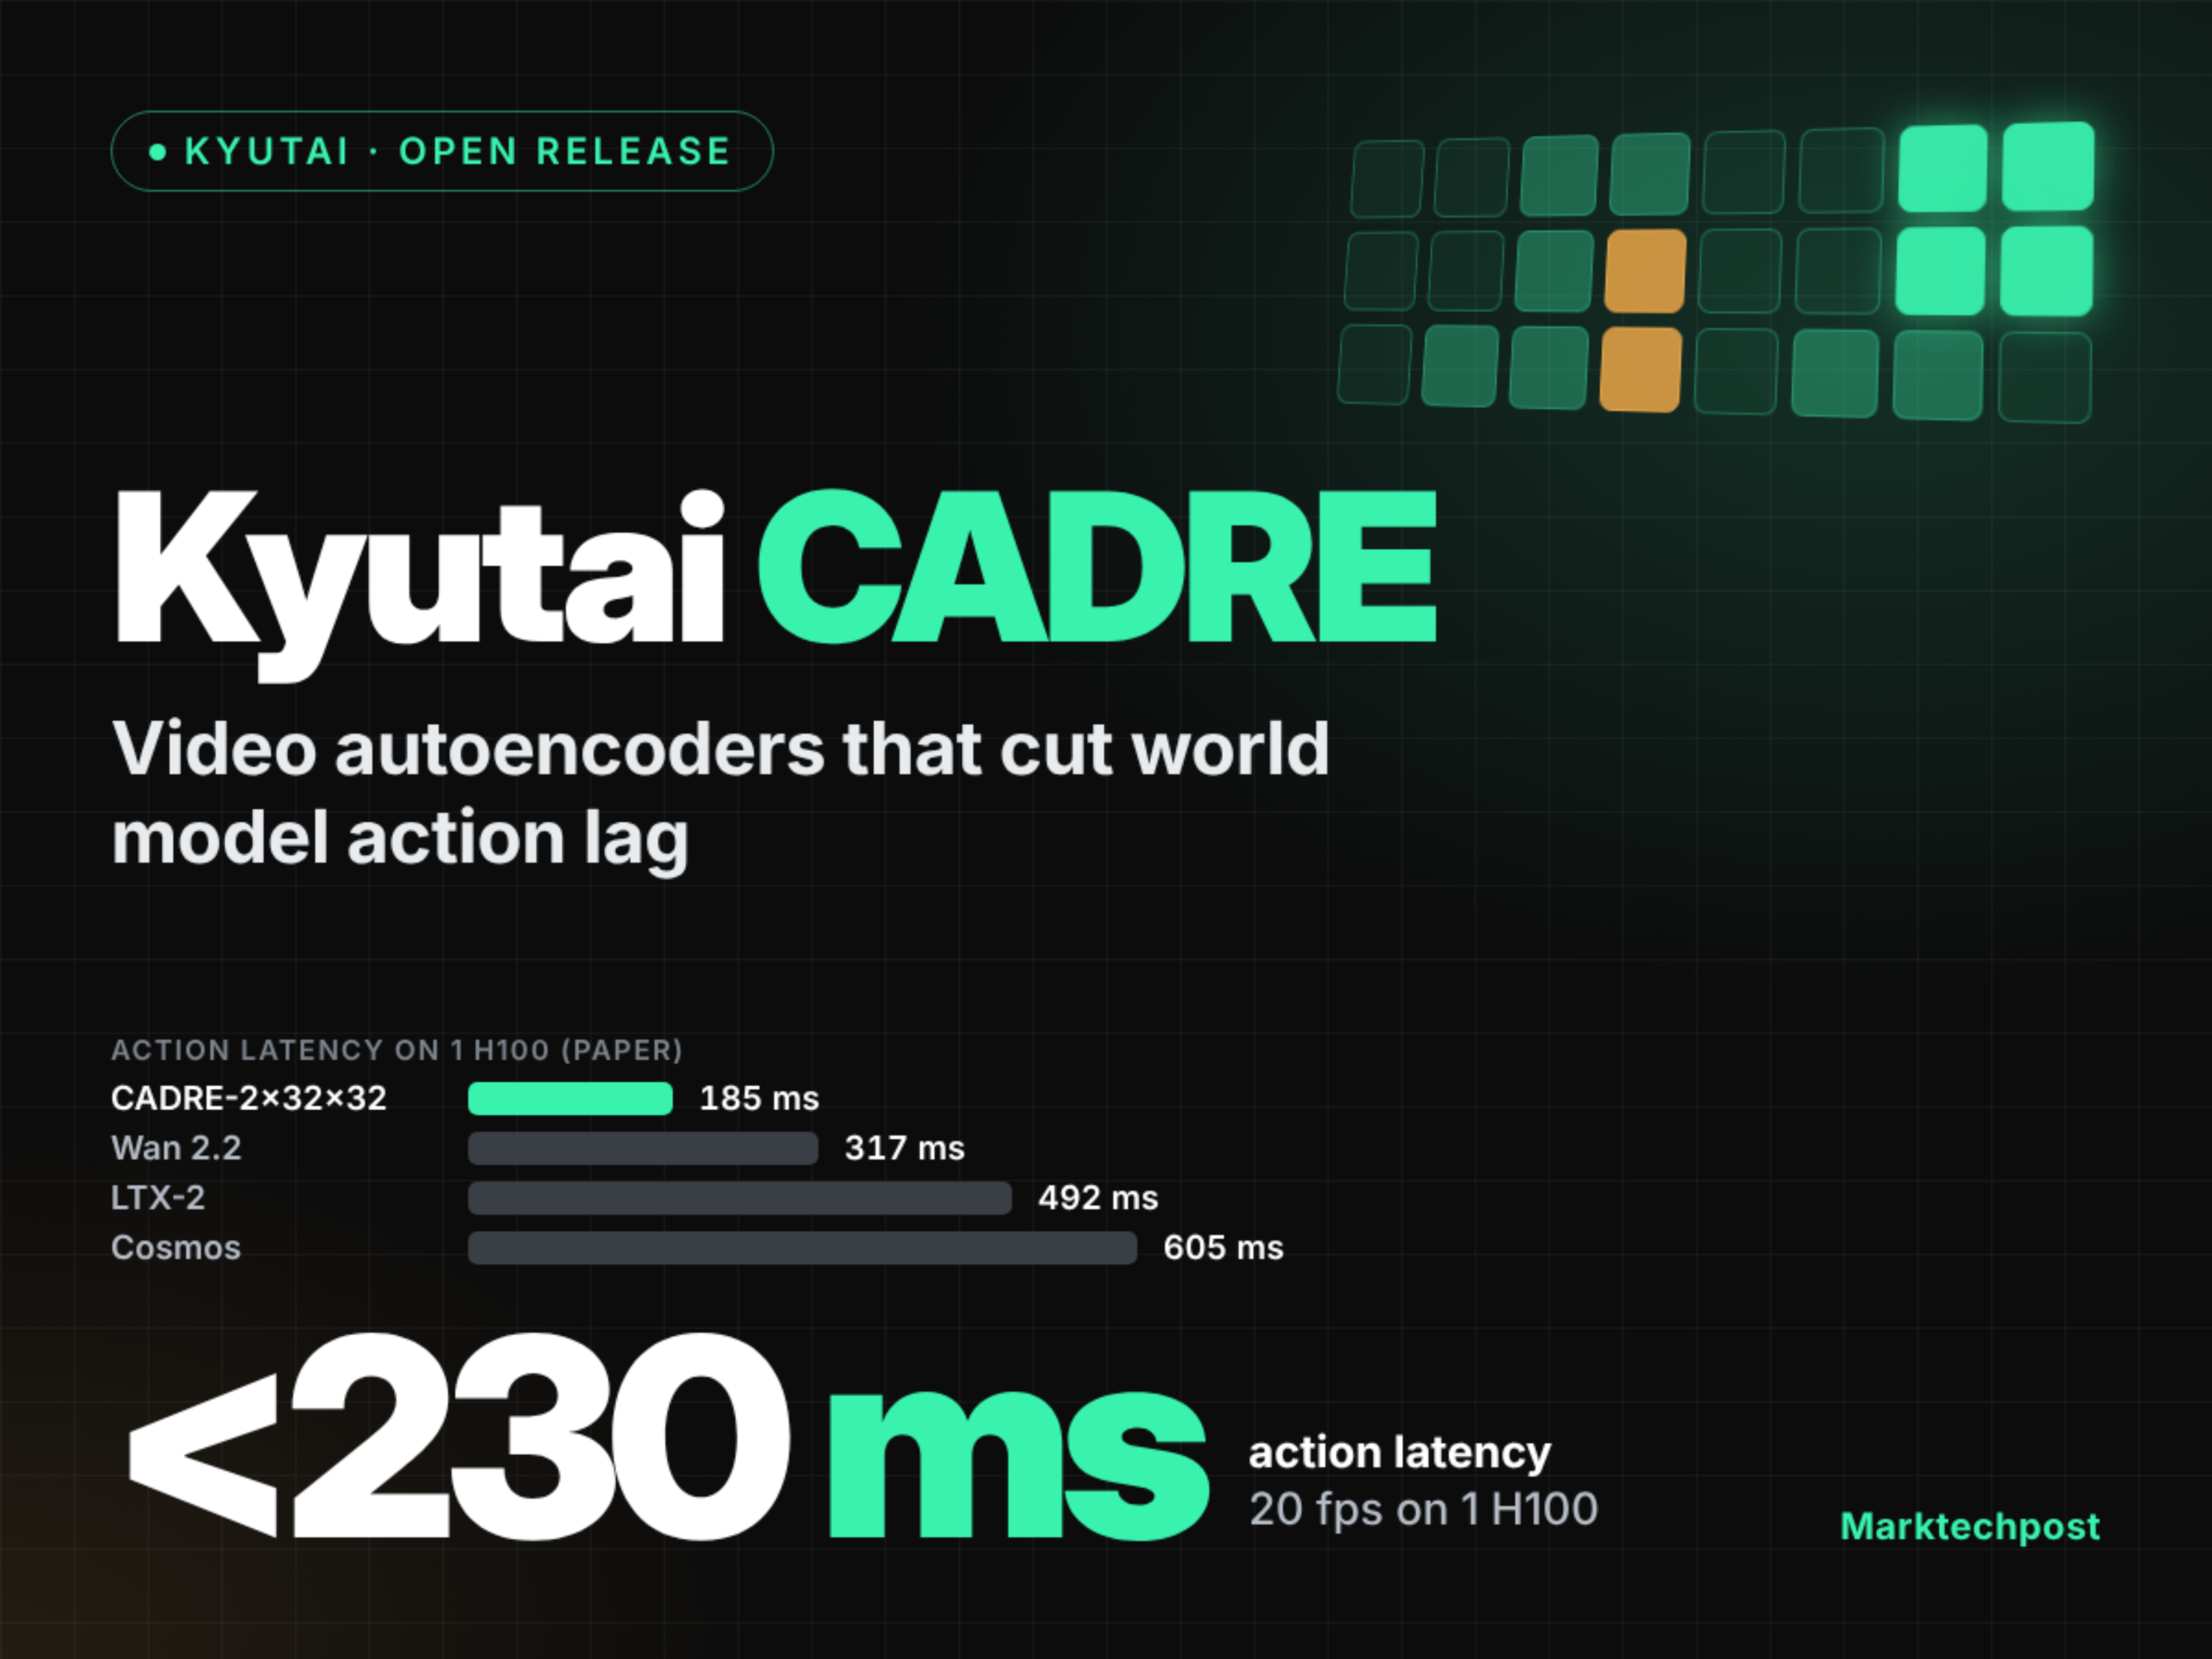
MarkTechPostが2026年10月23日に報じたところによると、Kyutaiは動作条件付きインタラクティブワールドモデル向けの動画自己符号化器群であるCADREを発表した。その中核となる問題設定は、多くのワールドモデルがテキストから動画生成用の自己符号化器を流用し、複数フレームを1つの潜在変数にまとめてしまうため、各動作が待たされるというものである。圧縮率はτ×s×sと表記され、τは各潜在変数に対応するフレーム数、sは空間因子で、論文が示す遅延はτ/fに生成と復号の時間を加えたものである。CADREのエンコーダはMIRA方式を再利用する。すなわち、凍結されたDINOv3がパッチごとの特徴を抽出し、訓練済みの3D畳み込みがそれを64チャネルの潜在変数に圧縮する。7つのメンバー間で変わるのはこのボトルネックのみである。デコーダは24ブロックからなる因果拡散Transformerで、ブロックごとにストリーミング処理し、漸進的自己蒸留によって1ステップまたは2ステップの復号を学習する。情報源によれば、自己符号化器は23の公開動画ソースの約7.6万時間で訓練され、ウェブ、ロボット、運転、ゲームの動画をカバーする。報告データによると、CADRE-2×32×32は単一のH100、bf16、バッチ1で185ミリ秒で応答し23.4 fpsを維持し、CADRE-2×16×16は216ミリ秒である。対照として、Wan 2.2の自己符号化器は317ミリ秒、LTX-2は492ミリ秒、Cosmosは605ミリ秒で、DC-AEはより高速だがフレーム単位で処理する。これらの数値と比較はいずれもKyutaiの自己申告であり、独立した再現はされていない。
開発者への影響
開発者への実質的な影響は3つの層に集中する。第1は遅延予算の構成の変化である。CADREはτ=8の場面で数百ミリ秒あったブロック待ちをτ=2のオーダーまで圧縮する。これは、20 fps、人間の目で知覚できる閾値である230ミリ秒という制約の下で、従来はブロック遅延に食われていた予算をコントローラやレンダリングに戻せることを意味し、動作追従に敏感なインタラクティブシミュレーションやロボット再生の評価に適する。第2は圧縮率が明示的に調整可能な変数になることである。7つの自己符号化器は1つのボトルネックしか違わず、情報源は48項目の比較で42項目が同等の速度で品質が優れるとしている。開発者は空間因子と時間因子を独立したつまみとして扱え、単一の動画VAEの固定圧縮を受け入れる必要はない。第3はライセンスとデプロイの制約である。コードはMITだが重みはCC BY-NC 4.0で、情報源は商用利用を排除すると明記している。したがって商用製品は手法を参考にするか自前で訓練するしかなく、重みを直接配布することはできない。情報源はさらに、各ワールドモデルが288×512で単一環境をカバーし、汎用モデルへの転移性は依然として未検証であること、長い潜在変数はブロック間に目に見える継ぎ目を残し、τ=8では境界の超過が1.6〜1.8に達することを示唆している。これらはいずれも情報源が報告する研究結論である。
導入と評価の提案
以下は情報源の情報に基づく条件付き分析であり、検証済みの事実ではない。第1の判断:あなたのワークロードが静止または低速のカメラ場面であれば、τがより高く空間因子がより粗い構成など、時間圧縮の大きいメンバーを優先して検討できる。カメラが高速に動く場合は、フレーム数が少なく空間因子が大きい構成へ移るべきである。情報源は動くカメラでは後者が好まれ、運転場面ではCADREのFVDがWan 2.2より明らかに優れるとしているためである。前提は、あなたの評価セットがデプロイ場面と一致するカメラ運動パターンを含むことである。測定可能な判断基準は、同一のホールドアウトセット上で動作追従指標ARRや運転FVDがあなたの設定した閾値に達するかどうかであり、再構成PSNRだけを見ることではない。第2の判断:あなたの目的がロボット操作系のタスクであれば、CADREが全面的に優位と決めつけてはならない。情報源はロボット操作においてCADRE-2×32×32のARRが0.45であるのに対し、Wan 2.2は0.85で、CosmosのFVDもより低いとしている。この場合はまずローカルのロボット操作データ上で候補メンバーの短距離ロールアウト比較を行い、判断基準はARRがベースラインに対して低下せず遅延が予算内に収まることであり、達しなければ他の自己符号化器やハイブリッド案を維持する。評価手順としては、情報源が述べた流れを再現することを勧める。まず2秒の実動画を入力し、次に約4.8秒を生成し、同時に凍結された逆動力学プローブでARRを計算し、ブロック境界に目に見える継ぎ目が生じないか確認する。継ぎ目はτが大きいときにより顕著である。ワールドモデルを自前で訓練する予定なら、情報源にある12億パラメータの因果拡散Transformerは各自己符号化器ごとに別々に訓練される点に注意が必要で、自己符号化器を交換するということはエンコーダを差し替えるだけでなく下流モデルを再訓練することを意味する。商用展開の前に重みのライセンス条項を自分で確認し、必要ならApache 2.0などの寛容なライセンスの自己符号化器に切り替えるべきである。
制限と未確認事項
情報源における遅延、fps、FVD、ARR、PSNRおよび比較結論はすべてKyutaiの自己申告であり、本記事は独立した再現もテストも行っていない。量子化版は開示されておらず、情報源はbf16、バッチ1の単一H100のデータしか示していないため、実際のデプロイにおけるメモリ使用量、マルチバッチのスループット、量子化後の精度損失はいずれも不明である。情報源は重みがCC BY-NC 4.0で商用利用を排除し、コードはMITであると明確に述べており、両者のライセンスは異なり混同すべきではない。情報源はまた、各ワールドモデルが1つの環境のみをカバーし、結論が汎用モデルに転移できるかは依然として未解決であり、CADREはロボット操作の動作追従でWan 2.2より弱いと説明している。なお、このCADREというバージョンは現在KimiSeekのリアルタイムカタログには現れていない。情報源が言及したHugging FaceのダウンロードとオンラインデモはいずれもKyutai自身のチャネルに属し、当サイトとは無関係である。将来導入や価格変更があれば、サイト内の価格ページを基準とすべきである。