Kyutai lança o autocodificador de vídeo CADRE: latência de ação em modelos de mundo reduzida para menos de 230 milissegundos, pesos proíbem uso comercial
Segundo o MarkTechPost em 23 de outubro de 2026, a Kyutai lançou o CADRE, um autocodificador de representação por difusão causal. O artigo afirma que seu modelo de mundo roda a 20 fps em uma única H100, respondendo em 185 a 216 milissegundos. O código é MIT, mas os pesos no Hugging Face são CC BY-NC 4.0, o que exclui uso comercial; a fonte também lista deficiências como o acompanhamento de ações em manipulação robótica.
O que mudou
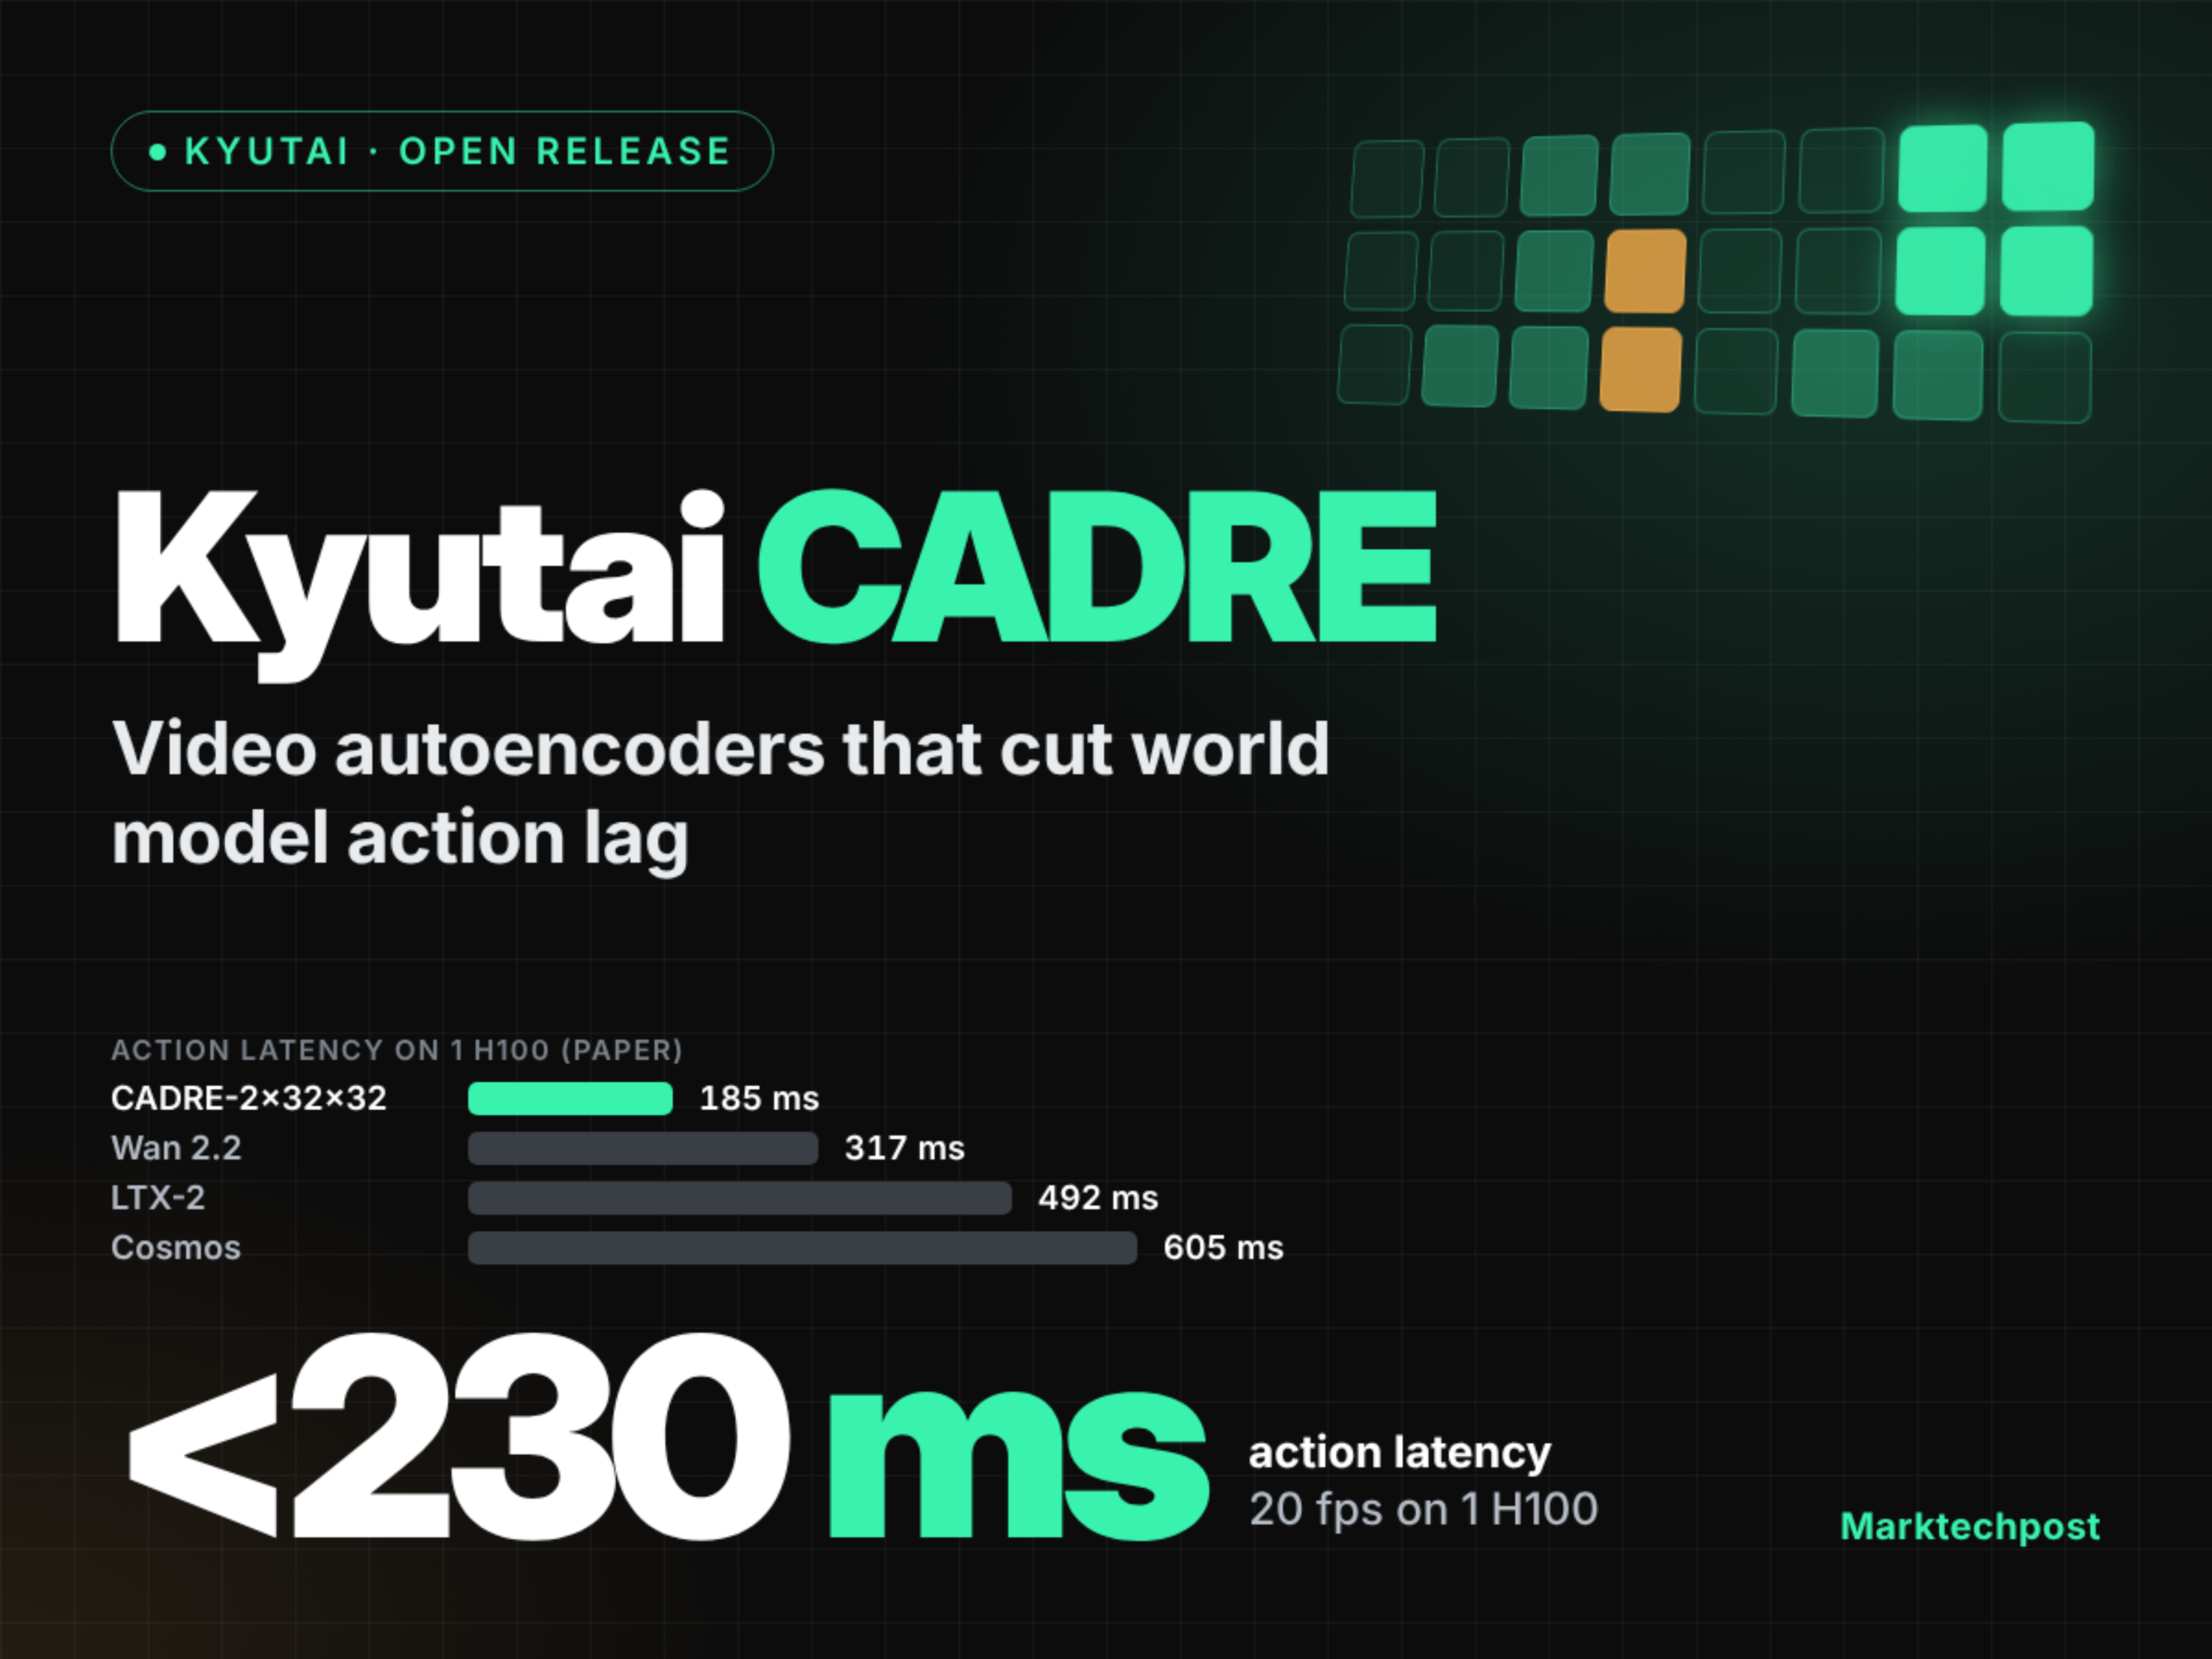
Segundo o MarkTechPost em 23 de outubro de 2026, a Kyutai lançou o CADRE, um conjunto de autocodificadores de vídeo voltados a modelos de mundo interativos condicionados por ações. A questão central é que a maioria dos modelos de mundo reutiliza autocodificadores de texto para vídeo, empacotando múltiplos quadros em uma única variável latente, fazendo com que cada ação precise esperar. A taxa de compressão é escrita como τ×s×s, onde τ é o número de quadros por variável latente e s é o fator espacial, com a latência dada pelo artigo como τ/f mais o tempo de geração e decodificação. O codificador do CADRE reutiliza a abordagem MIRA: um DINOv3 congelado extrai características por patch, e uma convolução 3D treinada comprime em variáveis latentes de 64 canais, com os 7 membros diferindo apenas nesse gargalo. O decodificador é um Transformer de difusão causal com 24 blocos, processado em fluxo bloco a bloco, aprendendo decodificação em 1 ou 2 passos por autodestilação progressiva. A fonte afirma que o autocodificador foi treinado em cerca de 76 mil horas de 23 fontes públicas de vídeo, cobrindo vídeos da web, robótica, condução e jogos. Os dados reportados mostram que o CADRE-2×32×32 responde em 185 milissegundos e mantém 23,4 fps em uma única H100, bf16, batch 1, enquanto o CADRE-2×16×16 leva 216 milissegundos; como comparação, o autocodificador do Wan 2.2 leva 317 milissegundos, o LTX-2 leva 492 milissegundos, o Cosmos leva 605 milissegundos, e o DC-AE é mais rápido, mas processa quadro a quadro. Esses números e comparações são auto-reportados pela Kyutai e não foram reproduzidos de forma independente.
Impacto para desenvolvedores
O impacto prático para desenvolvedores se concentra em três níveis. O primeiro é a mudança na composição do orçamento de latência: o CADRE reduz a espera por blocos de centenas de milissegundos no cenário τ=8 para a ordem de τ=2, o que significa que, sob a restrição de 20 fps e o limiar de 230 milissegundos perceptível ao olho humano, o orçamento antes consumido pela latência de blocos pode ser devolvido ao controlador ou à renderização, sendo adequado para simulação interativa sensível ao acompanhamento de ações e avaliação de replay robótico. O segundo é que a taxa de compressão se torna uma variável explicitamente ajustável: os 7 autocodificadores diferem apenas em um gargalo, e a fonte afirma que, em 48 comparações, 42 tiveram velocidade equivalente e qualidade superior; desenvolvedores podem tratar o fator espacial e o fator temporal como botões independentes, em vez de aceitar a compressão fixa de um único VAE de vídeo. O terceiro são as restrições de licença e implantação: o código é MIT, mas os pesos são CC BY-NC 4.0, e a fonte afirma explicitamente que isso exclui uso comercial, portanto produtos comerciais só podem aproveitar o método ou treinar por conta própria, não distribuir diretamente os pesos. A fonte também observa que cada modelo de mundo cobre um único ambiente em 288×512, e a transferibilidade para modelos gerais ainda precisa ser verificada; variáveis latentes longas deixam costuras visíveis entre blocos, com limites excedendo de 1,6 a 1,8 quando τ=8. Essas são conclusões de pesquisa reportadas pela fonte.
Integração e avaliação
A seguir está uma análise condicional baseada nas informações da fonte, não fatos verificados. Primeira decisão: se sua carga de trabalho envolve câmeras estáticas ou de movimento lento, pode priorizar membros com maior compressão temporal, como configurações com τ mais alto e fator espacial mais grosso; se a câmera se move rapidamente, deve recorrer a configurações com menos quadros e maior fator espacial, pois a fonte afirma que câmeras em movimento preferem estas últimas, e em cenários de condução o FVD do CADRE é claramente superior ao do Wan 2.2. A premissa é que seu conjunto de avaliação inclua padrões de movimento de câmera consistentes com o cenário de implantação; o critério mensurável é se a métrica de acompanhamento de ações ARR ou o FVD de condução no mesmo conjunto reservado atinge o limiar que você definiu, e não apenas o PSNR de reconstrução. Segunda decisão: se seu objetivo são tarefas de manipulação robótica, não presuma que o CADRE seja globalmente superior, pois a fonte afirma que, em manipulação robótica, o ARR do CADRE-2×32×32 é 0,45, enquanto o do Wan 2.2 é 0,85, e o FVD do Cosmos também é menor. Nesse caso, deve primeiro comparar candidatos com rollouts curtos nos seus próprios dados de manipulação robótica, com o critério de que o ARR não caia em relação à linha de base e a latência permaneça dentro do seu orçamento; se não atingir, mantenha outros autocodificadores ou soluções híbridas. Quanto aos passos de avaliação, recomenda-se reproduzir o fluxo descrito pela fonte: primeiro alimentar 2 segundos de vídeo real, depois gerar cerca de 4,8 segundos, enquanto se calcula o ARR com uma sonda de dinâmica inversa congelada, e verificar se aparecem costuras visíveis nas bordas dos blocos, que são mais evidentes com τ maior. Se planeja treinar seu próprio modelo de mundo, note que o Transformer de difusão causal de 1,2 bilhão de parâmetros na fonte é treinado separadamente para cada autocodificador; trocar o autocodificador significa retreinar o modelo downstream, não apenas substituir o codificador. Antes da implantação comercial, verifique você mesmo os termos da licença dos pesos e, se necessário, mude para um autocodificador com licença permissiva como Apache 2.0.
Limites e pontos a confirmar
As latências, fps, FVD, ARR, PSNR e conclusões comparativas na fonte são todas auto-reportadas pela Kyutai; este artigo não fez reprodução independente nem realizou qualquer teste. As versões quantizadas não foram divulgadas, e a fonte fornece apenas dados de bf16, batch 1 em uma única H100, portanto o consumo de memória de vídeo, a vazão com múltiplos batches e a perda de precisão após quantização em implantação real são desconhecidos. A fonte afirma explicitamente que os pesos são CC BY-NC 4.0, excluindo uso comercial, enquanto o código é MIT; as duas licenças são diferentes e não devem ser confundidas. A fonte também indica que cada modelo de mundo cobre apenas um ambiente, e se as conclusões podem ser transferidas para modelos gerais ainda é uma questão em aberto, além de o CADRE ser inferior ao Wan 2.2 no acompanhamento de ações em manipulação robótica. Vale notar que esta versão do CADRE não aparece atualmente no catálogo em tempo real do KimiSeek; o download no Hugging Face e a demonstração online mencionados na fonte pertencem aos canais da própria Kyutai e não têm relação com este site; se houver introdução futura ou mudança de preços, a página de preços do site deve ser a referência.