Kyutai 发布 CADRE 视频自编码器:世界模型动作延迟压至 230 毫秒以下,权重禁商用
据 MarkTechPost 2026 年 10 月 23 日报道,Kyutai 发布 CADRE 因果扩散表示自编码器,论文称其世界模型在单张 H100 上以 20 fps 运行、185 至 216 毫秒内响应。代码为 MIT,但 Hugging Face 权重为 CC BY-NC 4.0,排除商用,来源同时列出机器人操作动作跟随等短板。
发生了什么
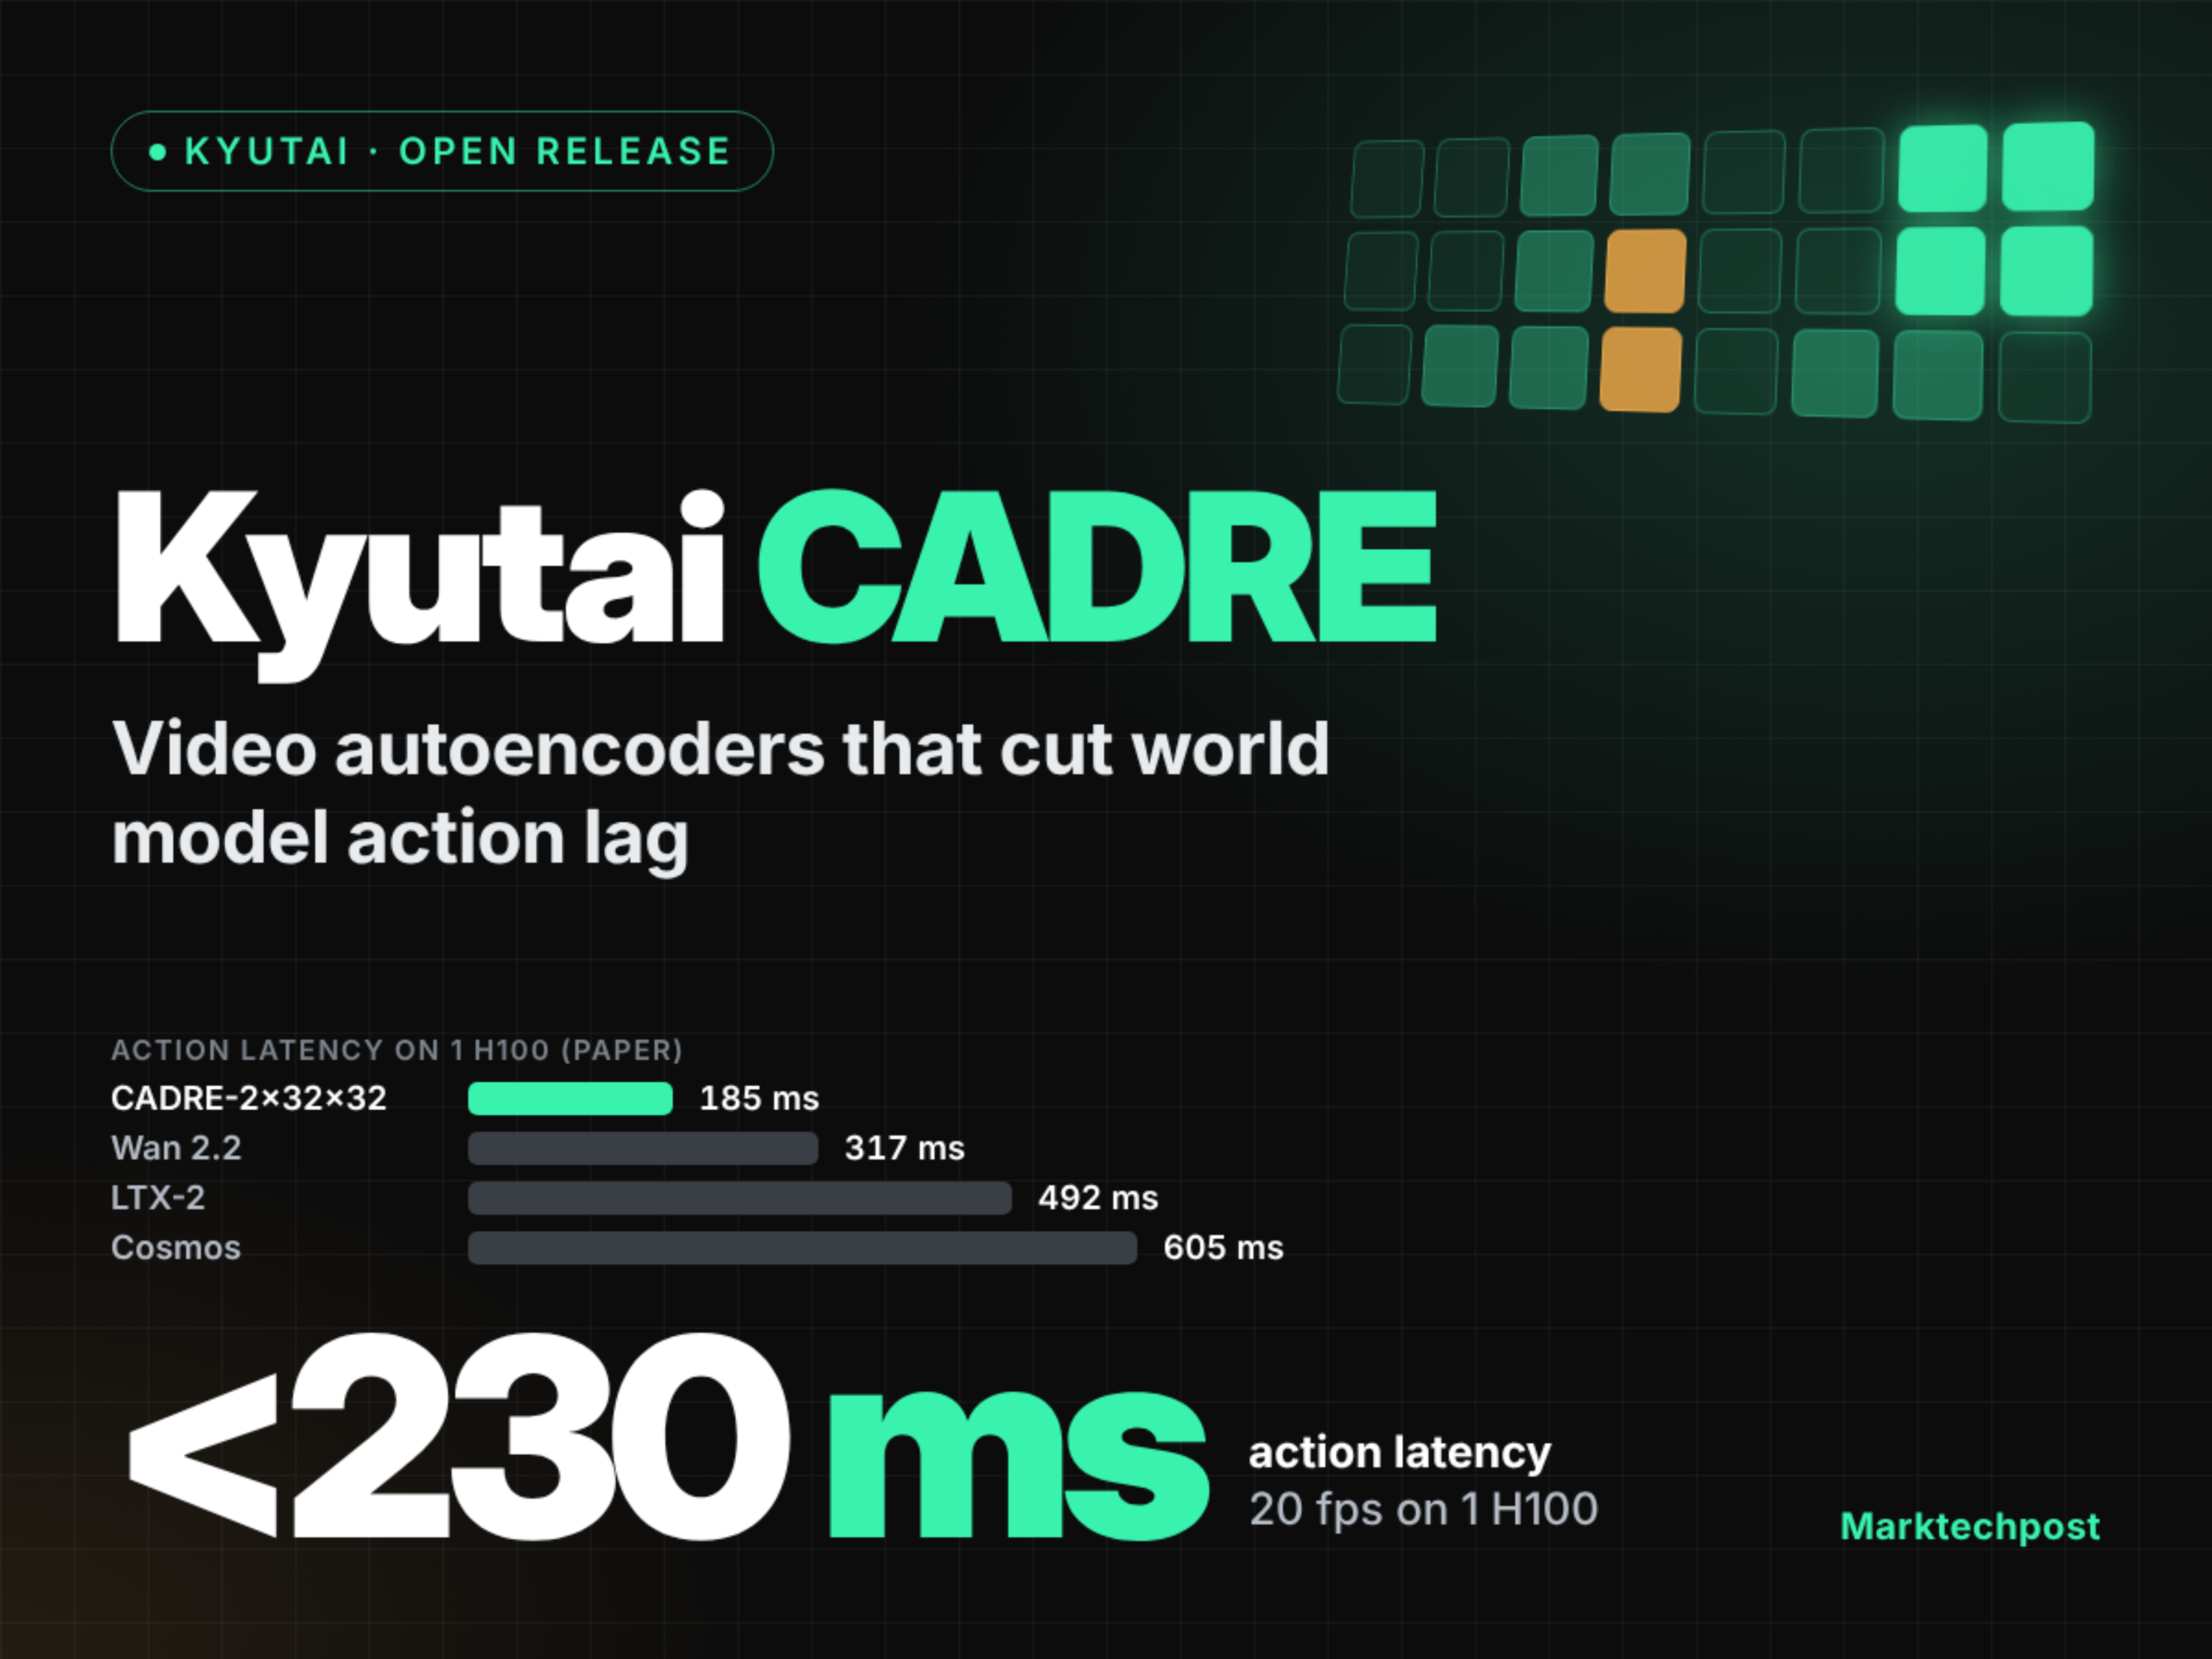
据 MarkTechPost 2026 年 10 月 23 日报道,Kyutai 发布 CADRE,一组面向动作条件交互式世界模型的视频自编码器。其核心问题设定是:多数世界模型沿用文生视频的自编码器,把多帧打包进一个潜变量,导致每个动作都要等待。压缩率写作 τ×s×s,τ 为每个潜变量对应帧数,s 为空间因子,论文给出的延迟为 τ/f 加上生成与解码时间。CADRE 编码器复用 MIRA 方案:冻结的 DINOv3 提取逐 patch 特征,再由一个训练好的 3D 卷积压缩为 64 通道潜变量,7 个成员之间只改变这一瓶颈。解码器是含 24 个块的因果扩散 Transformer,逐块流式处理,通过渐进式自蒸馏学会 1 步或 2 步解码。来源称自编码器在 23 个公开视频来源约 7.6 万小时上训练,覆盖网页、机器人、驾驶和游戏视频。报告数据显示,CADRE-2×32×32 在单张 H100、bf16、batch 1 下用 185 毫秒响应并维持 23.4 fps,CADRE-2×16×16 为 216 毫秒;作为对照,Wan 2.2 自编码器为 317 毫秒,LTX-2 为 492 毫秒,Cosmos 为 605 毫秒,DC-AE 更快但逐帧处理。这些数字与对比均由 Kyutai 自报,未经独立复现。
对开发者的影响
对开发者的实际影响集中在三个层面。第一是延迟预算的构成变化:CADRE 把分块等待从 τ=8 场景下的数百毫秒压到 τ=2 量级,这意味着在 20 fps、230 毫秒人眼可察觉阈值的约束下,原本被分块延迟吃掉的预算可以还给控制器或渲染环节,适合对动作跟随敏感的交互式仿真与机器人回放评估。第二是压缩率成为显式可调变量:7 个自编码器只差一个瓶颈,来源称在 48 项对比中 42 项速度相当且质量更优,开发者可以把空间因子与时间因子当作独立旋钮,而不是接受单一视频 VAE 的固定压缩。第三是许可与部署约束:代码为 MIT,但权重为 CC BY-NC 4.0,来源明确说明排除商用,因此商用产品只能借鉴方法或自训,不能直接分发权重。来源还提示,每个世界模型以 288×512 覆盖单一环境,通用模型的迁移性仍待验证;长潜变量在分块之间会留下可见接缝,τ=8 时边界超出达 1.6 至 1.8。这些均为来源报告的研究结论。
接入与评估建议
以下为基于来源信息的条件性分析,不是已验证事实。第一项决策:若你的工作负载是静止或慢速摄像机场景,可优先考虑时间压缩更大的成员,例如 τ 更高、空间因子更粗的配置;若摄像机快速移动,则应转向更少帧数、更大空间因子的配置,因为来源称移动摄像机更偏好后者,且驾驶场景中 CADRE 的 FVD 明显优于 Wan 2.2。前提是你的评估集包含与部署场景一致的相机运动模式;可测量判据是同一留出集上动作跟随指标 ARR 或驾驶 FVD 是否达到你设定的阈值,而非仅看重建 PSNR。第二项决策:若你的目标是机器人操作类任务,不要默认 CADRE 全面占优,因为来源称在机器人操作中 CADRE-2×32×32 的 ARR 为 0.45,而 Wan 2.2 为 0.85,Cosmos 的 FVD 也更低。此时应先在本地机器人操作数据上对候选成员做短程 rollout 对比,判据是 ARR 相对基线不下降且延迟仍在你的预算内,达不到就保留其他自编码器或混合方案。评估步骤上,建议复现来源所述流程:先喂 2 秒真实视频,再生成约 4.8 秒,同时用冻结的逆动力学探针计算 ARR,并检查分块边界是否出现可见接缝,接缝在 τ 较大时更明显。若计划自训世界模型,注意来源中 12 亿参数因果扩散 Transformer 是在每个自编码器上分别训练的,更换自编码器意味着需要重新训练下游模型,而不是仅替换编码器即可。商用落地前应自行核对权重许可条款,必要时改用 Apache 2.0 等宽松许可的自编码器。
限制与待确认事项
来源中的延迟、fps、FVD、ARR、PSNR 及对比结论均由 Kyutai 自报,本文未做独立复现,也未进行任何测试。量化版本未披露,来源只给出 bf16、batch 1 的单张 H100 数据,因此实际部署中的显存占用、多 batch 吞吐和量化后精度损失均未知。来源明确指出权重为 CC BY-NC 4.0、排除商用,代码为 MIT,两者许可不同,不应混同。来源还说明每个世界模型只覆盖一种环境,结论能否迁移到通用模型仍待解答,且 CADRE 在机器人操作动作跟随上弱于 Wan 2.2。需要说明的是,CADRE 这一版本目前未出现在 KimiSeek 的实时目录中,来源提到的 Hugging Face 下载与在线演示均属 Kyutai 自身渠道,与本站无关;若未来引入或定价变动,应以站内定价页为准。